生产线上的剔除相机:三种相机类型及其区别
读码器和机器视觉系统是两种不同的设备,尽管它们外观相似。我们来分析相机有哪些类型、它们真正的区别在哪里,以及如何避免为多余的功能多花冤枉钱,或是不至于缺少必要的检测。
一批货离开产线进入了市场。编码已经打印,单据已经录入,一切看起来都井井有条。一周后,批发商打来电话:有一半的箱子没能通过验收——他仓库里的扫描器读不出标识。或者还有另一种同样令人头疼的情况:编码读取完全正常,但每三个箱子里就有一个盖子没拧紧,而投诉已经来自零售端了。
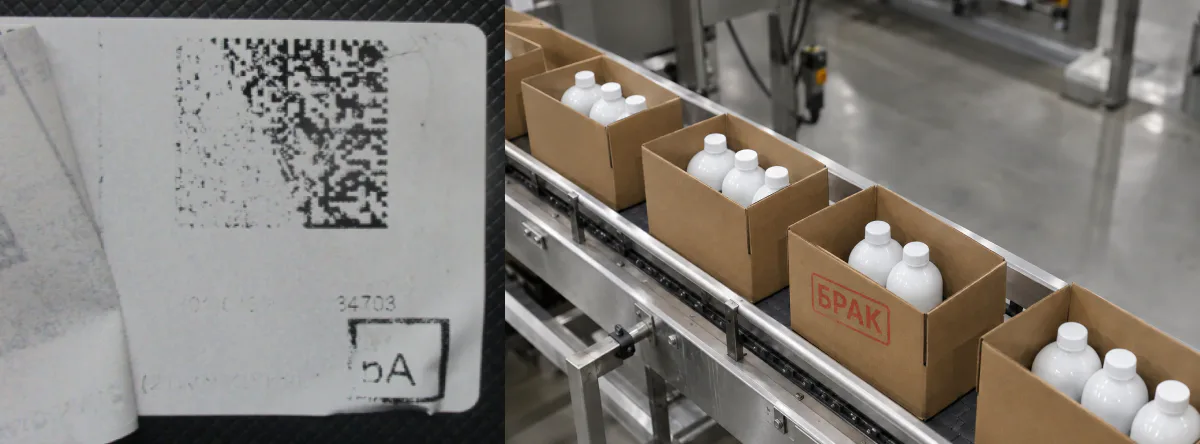
这两种情况下,出错的代价都是一样的:退货、混级、纠纷、金钱。这些问题本该在产线上、在产品经过相机下方的那一瞬间就被抓住。剔除相机正是为此而存在的。真正的困惑出现在选型的时候:相机类型有好几种,外观看起来相似,能力却完全不同。买错意味着——要么为用不上的功能多花钱,要么在实施进行到一半时才发现,所需的那项检测相机压根就没承诺过。
这样的相机究竟需要具备哪些能力
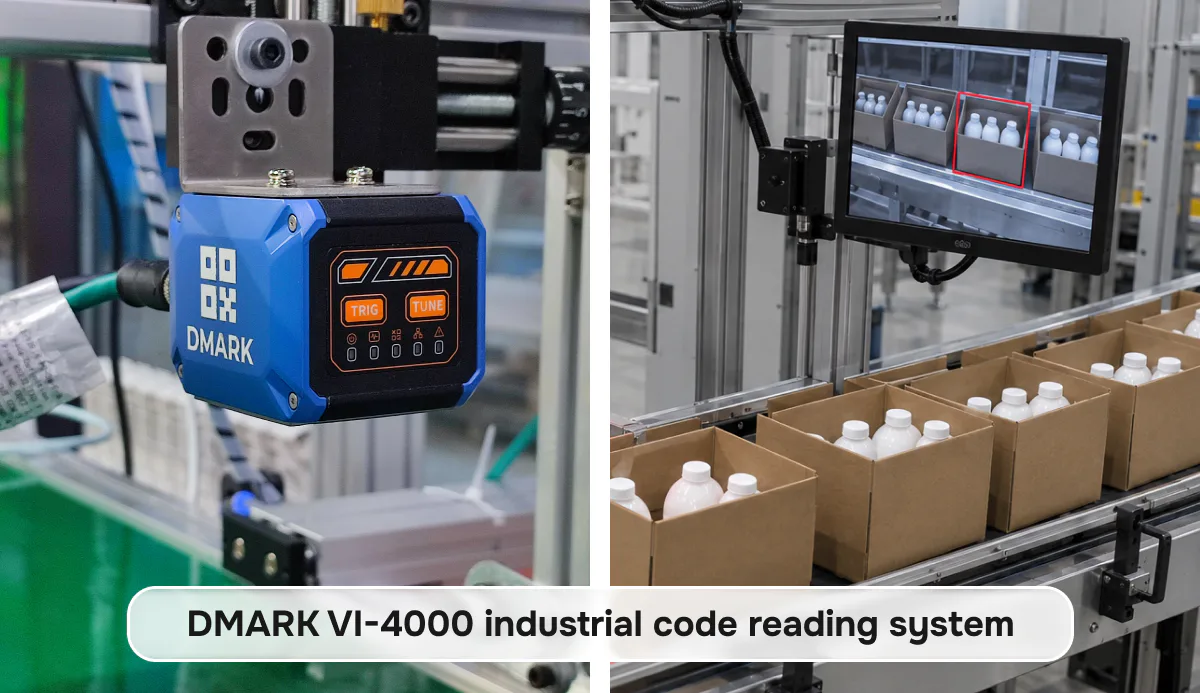
这条链路很短,而且始终不变。传感器检测到零件已到达工作位置。相机拍摄图像。算法在几分之一秒内分析图像并做出判断:合格还是废品。随即发出信号:传给推杆、传给停线装置、传给记录系统。
因此,它与常见监控摄像头的主要区别就在于此。后者只是记录画面,而观看并做出判断的是人。在这里,没有人观看:摄像头自行做出判断,且以产线速度进行。因此,要求也不一样:不是“能看清”,而是“能做出判断,并且恰好是所需的那个判断”。
相机所看到的:只有代码还是整个产品
在这里,三款型号分成了两大阵营,而这或许是在深入了解复杂参数之前最应该弄明白的一点。
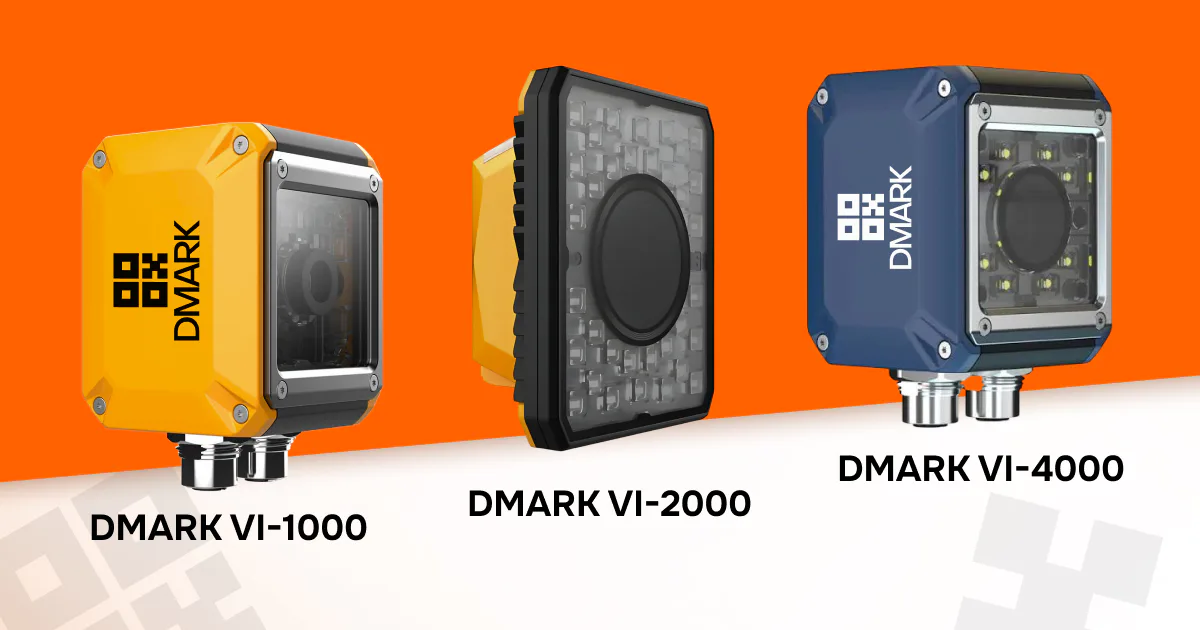
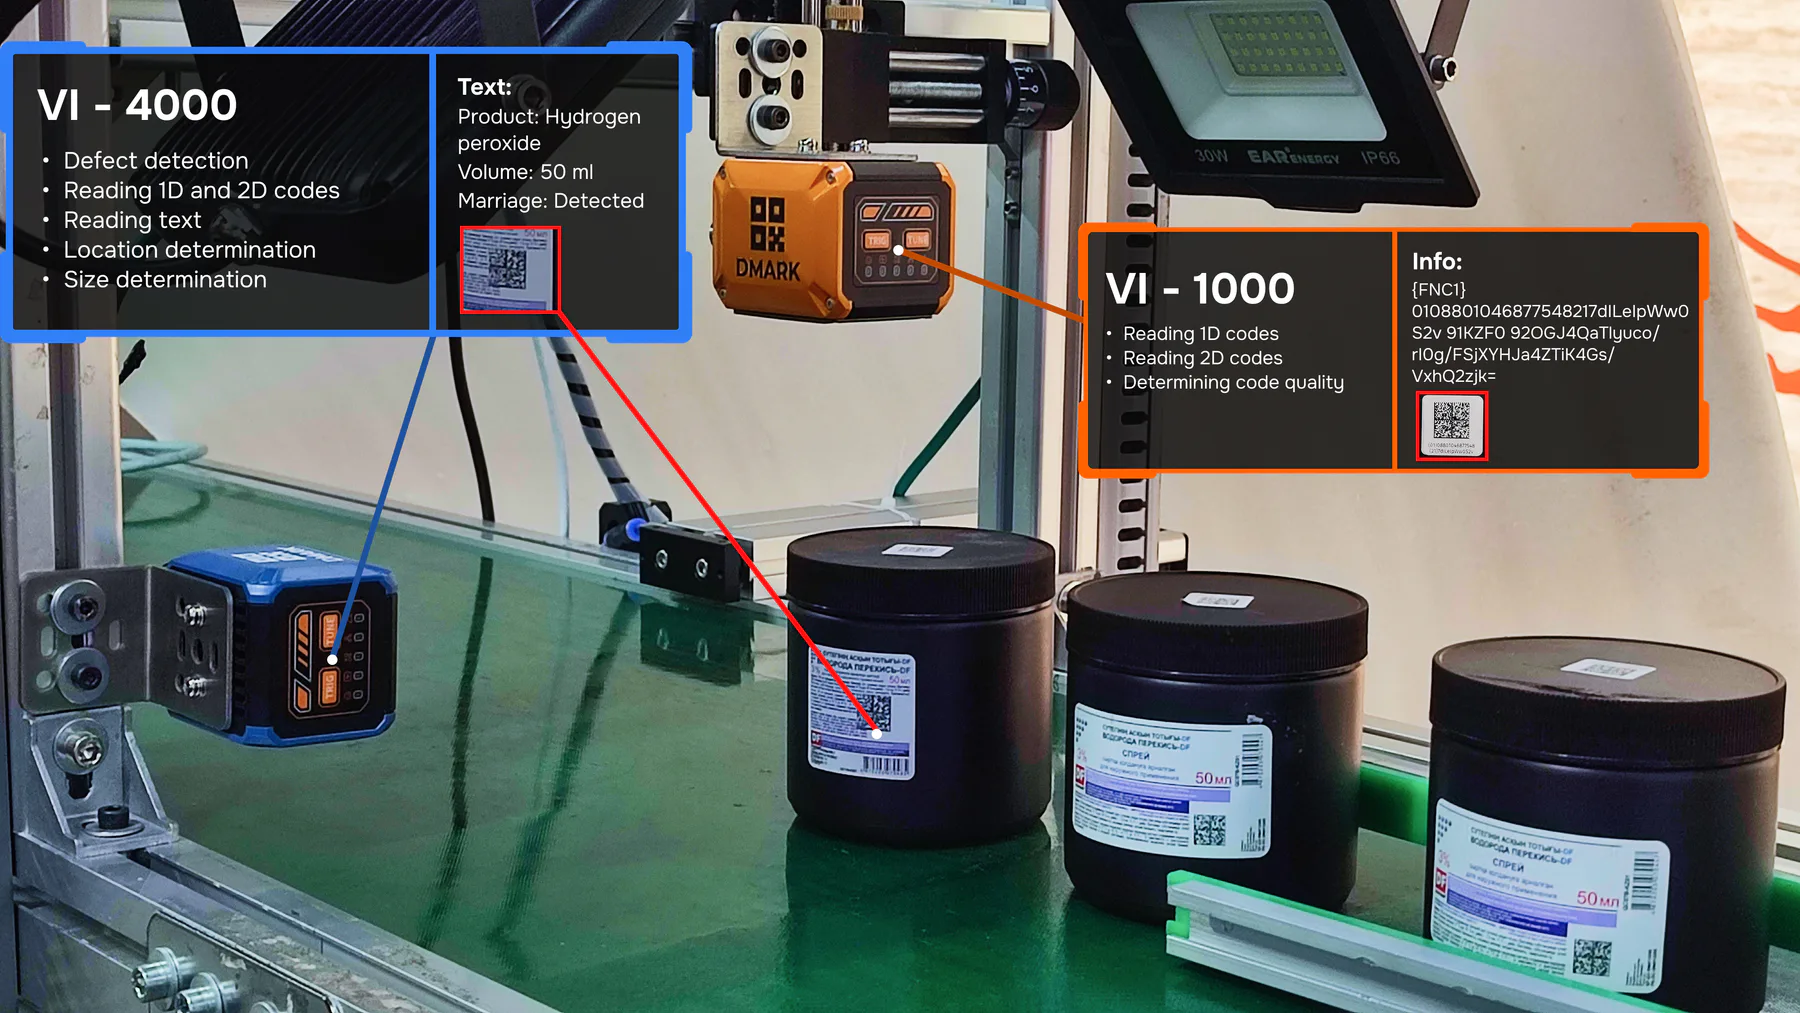
DMARK VI-1000 和 VI-2000 是代码读取器。它们不在乎产品外观如何:是凹陷的、干净的、歪斜摆放的还是只组装了一半。任务只有一个——找到代码并将其读取出来,哪怕代码印得很差。它们是专精型设备,在自己狭窄的任务范围内,比通用型方案更强。
DMARK VI-4000 是一套机器视觉系统。它会整体查看产品:有没有凹痕、所有零件是否到位、零件是否正确地装入工装夹具、标签是否贴得平整。除此之外,它还能读取包装上的文字和数字:序列号、日期、批号,同时也能处理代码。
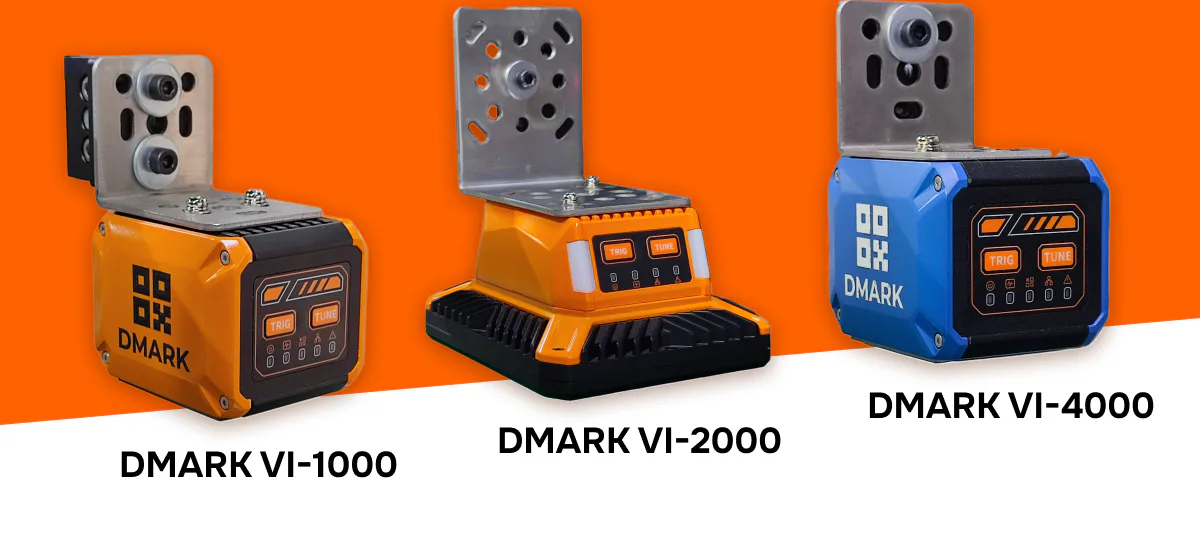
用例子来说明这种差异会更简单。如果任务是:“瓶子上有代码,而且它能够被读取”,那就不需要购买机器视觉系统:这里除了代码本身什么都没有,而读取器会完成得更快、更便宜。
另一种情况:检查盖子是否拧紧,标签是否贴正,盒子里的东西是否与套件一致,同时读取标记代码。这里一个读取器不够用,因为它除了代码之外,物理上看不到任何东西。需要 VI-4000。
"读取代码和看懂图片内容,是两项不同的任务。前者由读取器完成,后者只能由机器视觉系统完成。"
相机一次能看到多少
VI-1000 和 VI-2000 读取代码的效果同样出色。它们之间最主要的区别在于视野范围。
VI-1000 的工作方式就像放大镜。它覆盖的区域以厘米计,工作距离也只有几十毫米:模型所基于的参考设备,视镜头不同,这一距离约为 30–125 毫米。但它的图像很密实,速度也很快:基准约在每秒 60 次读取。对于代码始终固定在同一个位置、产品体积小、相机安装距离近的产线来说,它是一匹可靠的干活好手。
VI-2000 则是另一种视角:视野宽广,且自上而下。分辨率最高可达 2000 万像素,加上大视野,让它能在一帧之内拍下整箱或整个托盘,并一次性从里面提取出多个代码。工作距离:可达数米:参考设备标称可达 2000 毫米,在这样远的距离上,广角镜头在水平方向上能覆盖一米以上:对 8 毫米镜头而言约为 1.7 × 1.4 米。与其逐个读取十二个箱子,相机一次拍摄就能覆盖整层。
它们之间有一条简单的规则。小件产品、单个代码、相机就在旁边 → VI-1000。大型包装、画面中有多个代码,或者物理上无法把相机靠近 → VI-2000。只有一个代码,但在大纸箱上且距离较远:同样是 VI-2000。
那人工智能又是怎么回事——算法在这里起什么作用
“人工智能”这个词如今被随意贴到各种东西上,所以最好解释一下它在这台相机里究竟指什么。这里说的是程序作出决策的两种不同方式。
第一种是硬性算法。它只寻找工程师预先设定的内容:对比度不低于给定值,码距边缘不少于若干毫米,与基准的偏差不超过阈值。只要情况落在设定范围内,它就能完美运行。一旦出现它未曾见过的情况,它要么漏掉缺陷,要么因误报而拖垮整条产线。
第二种是可训练模型。它不会用文字去描述缺陷长什么样。而是给它看:这是十来个带有凹痕的样本,这是十来个正常样本。之后它会自己找出共同点,并开始识别相似的情况。这就是简单意义上的深度学习——不是魔法,而是对样本进行反复比较。
实践中为什么需要这样做。有些缺陷几乎无法事先用文字描述:“某个形状不明的凹痕”“有划痕,但不是到处都是”“标签看起来是正的,可总觉得哪里不对”。刚性算法在这里无能为力,因为它需要明确的判定标准。可训练模型则能应对,因为它见过相似的情况。
在 DMARK VI-4000 中,两种方法同时发挥作用,而正是可训练的模型负责根据外观进行“合格/不合格”分类。训练只需少量贵公司产品的样本,无需为此编写任何程序。VI-1000 和 VI-2000 读取器的逻辑不同:在那里更重要的是图像处理算法,它们能从糟糕的图像中提取出代码。
复杂情况:当代码从根本上难以读取时
有些情况需要单独讨论:代码存在,但肉眼却难以辨认。比如直接在金属上雕刻,也就是所谓的DPM:代码不是印在标签上,而是蚀刻在零件本身。或者是弯曲发亮的表面,眩光会吞掉一半的模块。又或者只是模糊的印刷,在传送带上被刮花了。
需要直说:并不存在「适用于所有场景」的万能相机。但在这一类任务中,读码器的表现更有说服力。VI-1000 和 VI-2000 面向复杂的读取条件:低对比度、曲面、反光、零件上的雕刻;作为其基础的原型设备,标称可处理 DPM 标记以及五十多种表面类型。VI-4000 同样能够读取文本和码,但它的长处并不在此,而在于对整幅图像的分析。
如果您的情况正是如此:雕刻、金属、曲面,那么就不应仅凭描述来选型。更正确的做法是带来样品,实地看看相机如何读取它们:具体的光照模式和算法会根据您的材料来选定。
如何接入生产线
简单来说,不必深入协议细节:相机并不会孤立工作。它从传感器接收信号——「零件已到位」——然后拍照、做出判断,并把结果传递出去:传给剔除废品的推料机构,传给产线停止控制,或传给记录系统。这三款机型都能在这样的链路中工作:它们配有用于连接传感器和执行机构的数字量输入输出,以及 Modbus 或 Profinet 等标准工业接口。差异体现在集成细节上:您的产线期待哪些信号、报告发送到哪里、相机如何接入现有的输送线。这些都需要针对具体产线单独讨论,无法事先在纸面上敲定。
如何选择——一份简单的速查表
从最简单的问题开始:除了码本身,您到底还需不需要其他检测。如果不需要,那就是读码器,而在两款型号之间选择再简单不过:VI-1000,适用于产品较小、码基本总在同一位置且相机可以安装得很近的情况;VI-2000,适用于包装较大、画面中有多个码,或者物理上无处将相机靠近的情况。这里的区别不在于功能,而在于视野大小以及相机能够工作的距离。
而完全另一种情况是——当需要的不是单纯的代码识别本身。比如一箱货物:要检查盖子是否拧紧、标签是否贴正、配件是否齐全、零件是否正确装入工装,同时还要读取标识。或者是序列号和出厂日期,需要与批次任务单进行核对。这时就离不开 VI-4000,而它只在一种情况下能收回成本:当外观检测是产线上的常规任务,而不是「以防万一」的一次性检查。它会在贵司产品的样本上进行学习,因此您在开始时展示的典型缺陷越多,之后产生的噪声和误触发就越少。
另外还有一类复杂的标识:金属上的雕刻、弯曲或反光的表面、印刷不清晰。这类问题在纸面上是找不到答案的:请把样品带来,我们来看看哪款型号、哪种参数设置能应对您的材质。
在DMARK,我们不从产品目录开始,而是从对您生产现场的勘察开始:了解现有设备、哪些设备运行正常,以及生产线在哪个环节放过了不合格品。如果现有设备能够胜任,我们就直接使用;如果可以改进,我们就进行改进;只有当确实缺少某个工段时,我们才为您选配合适的相机:VI-1000、VI-2000或VI-4000。
我们不改变生产流程。质量控制必须精准地融入其中,既不能停线,也不能进行多余的改造。从紧凑型方案到高性能产线,因为每个企业都有自己的规模和限制。
不确定需要哪种相机?
请带来样品——我们会看看相机能在上面识别出什么,然后据此确定具体的配置方案。